智能机器人研发 从技术突破到产业赋能的综合指南
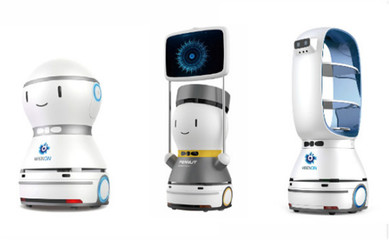
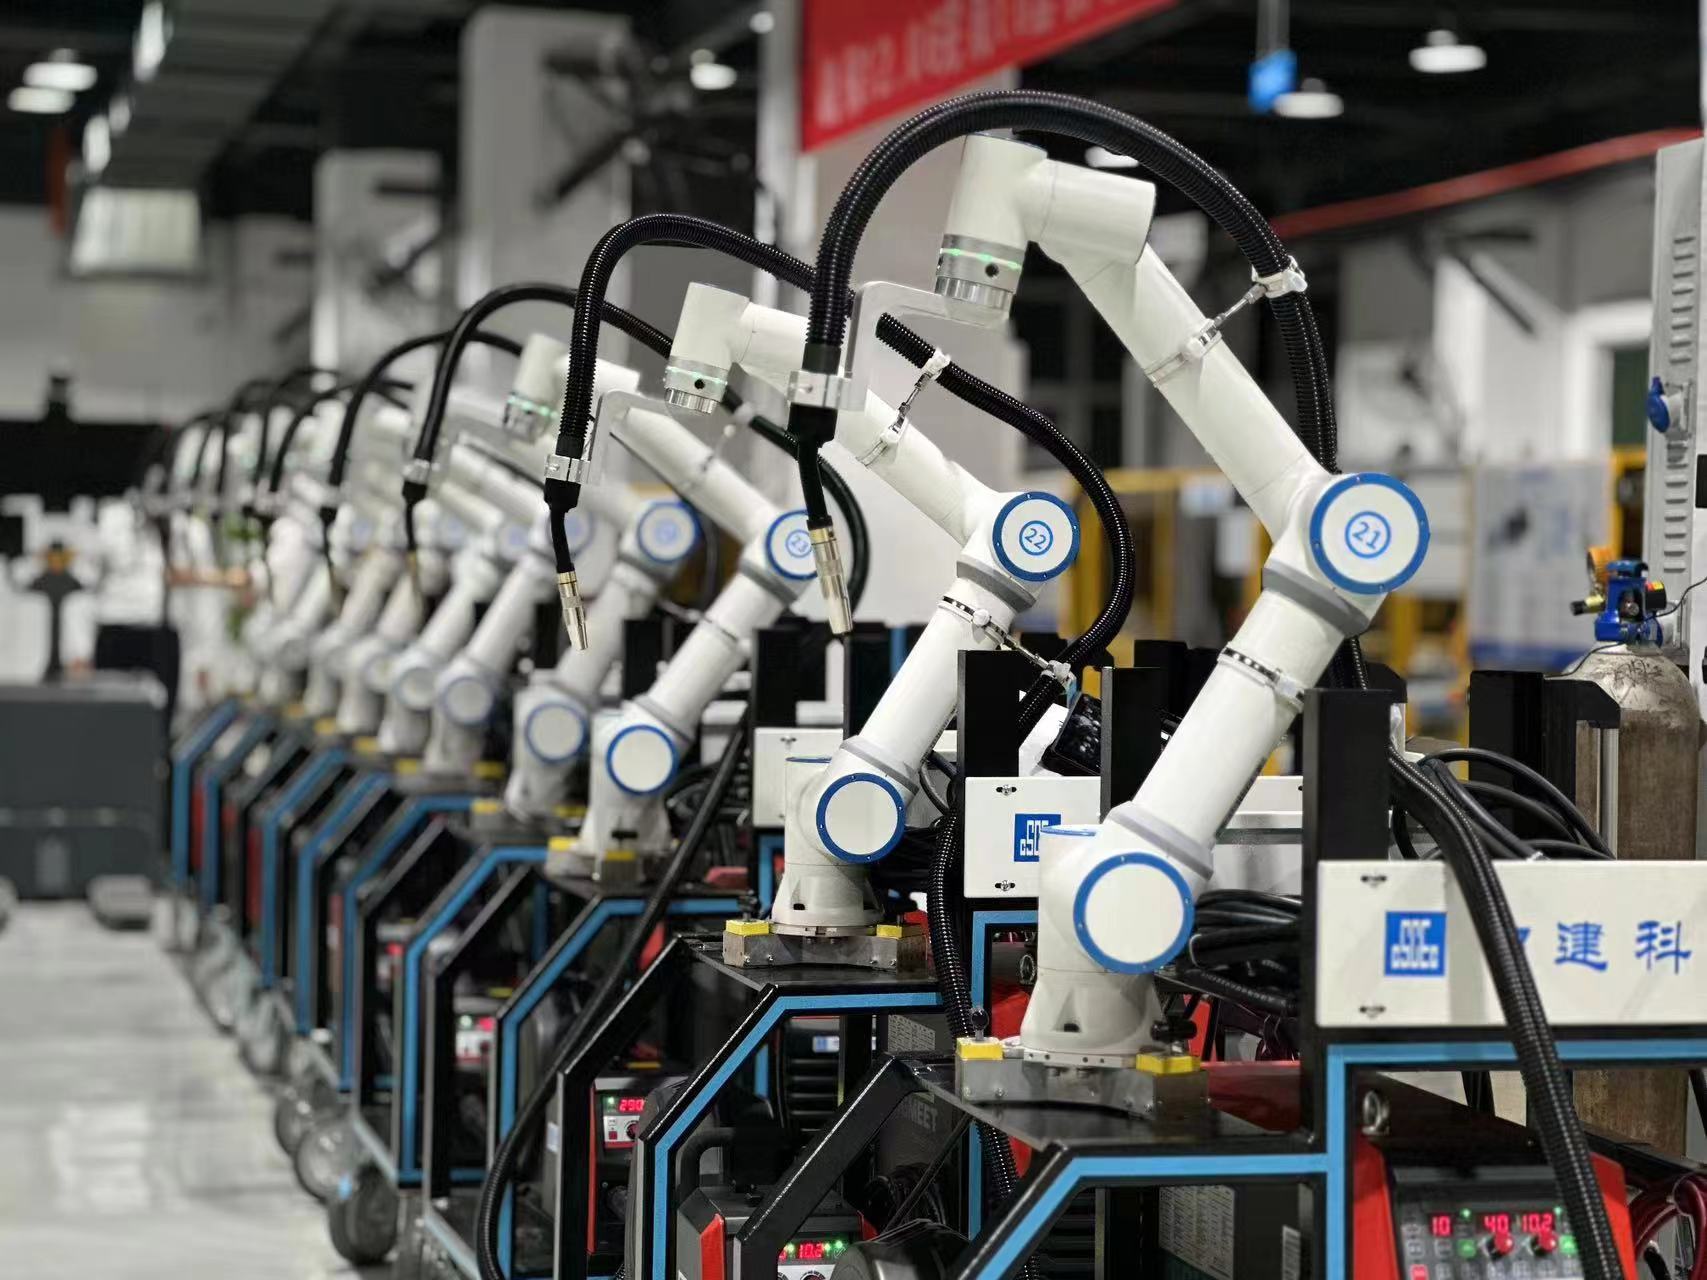
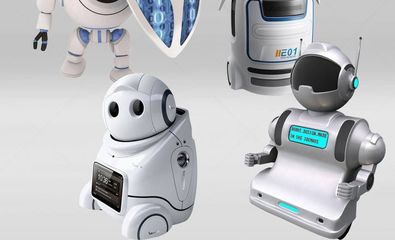
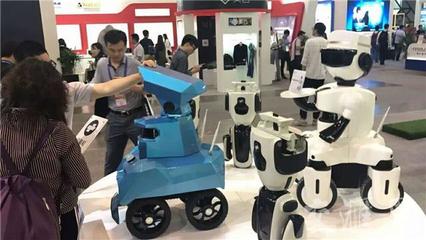
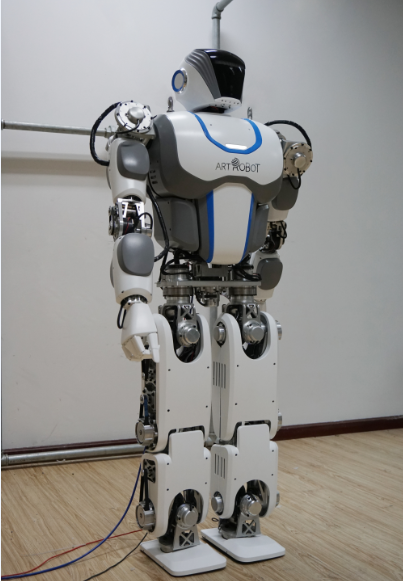
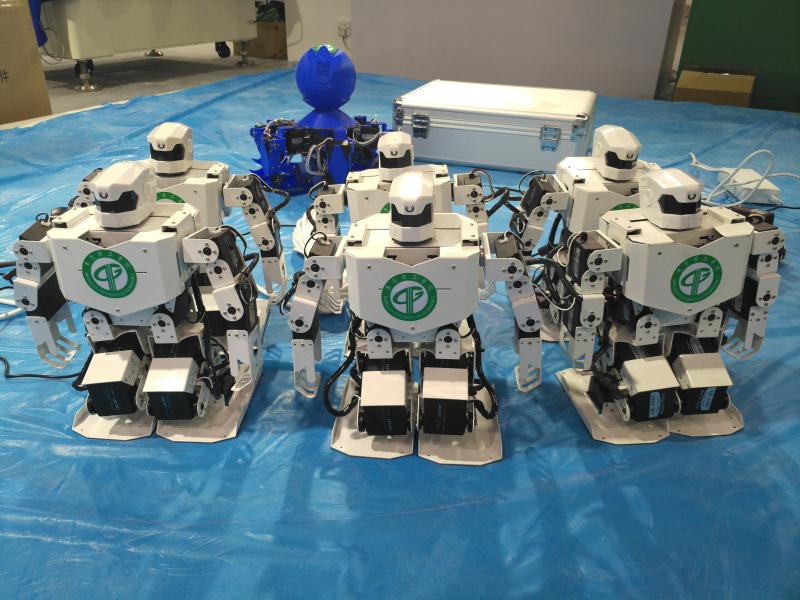
引言:智能机器人的时代浪潮\n\n从工业机械臂到具备自主决策能力的仿人机器人,从封闭产线到开放的家庭与公共空间,智能机器人正从科幻走进现实。智能机器人研发不再只是机械工程或计算机科学的单一领域,而是融合了人工智能、传感器、控制论、材料学、认知科学等多学科的系统工程。本文将系统梳理智能机器人研发的核心技术栈、关键流程、主要挑战以及未来趋势,为研发人员与创业者提供一份结构性参考。\n\n## 一、智能机器人的界定与分类\n\n在研发之前,需要明确对象的边界。智能机器人通常指能够感知环境、进行处理与决策,并执行动作以完成特定任务的物理系统。根据智能程度与应用场景,可以分为:\n\n- 工业机器人:焊接、装配、搬运等,强调精度、可靠性和节拍。\n- 服务机器人:清洁、配送、陪护、导览等,强调人机交互与场景适应性。\n- 特种机器人:救援、巡检、太空、深海等,强调极端环境下的鲁棒性。\n- 仿生与仿人机器人:双足行走、灵巧操作,追求与人类环境的通用兼容。\n\n不同类型的机器人在研发目标上有显著差异,但共享相同的基本研发循环:感知-决策-控制-执行。\n\n## 二、核心技术栈\n\n### 1. 感知与传感融合\n\n机器人需要理解自身状态和外部环境。常用传感器包括:立体/深度相机、激光雷达、毫米波雷达、惯性测量单元、力/触觉传感器、麦克风阵列等。\n多模态传感器融合技术——例如卡尔曼滤波、粒子滤波、因子图优化——从有噪声且不完备的数据中重建出稳健的环境模型。这项工作直接决定了机器人的安全性、定位精度和物体识别能力。\n\n### 2. 定位、建图与导航\n\n在未知动态环境中自主移动,需要同时解决“我在哪”与“周围是什么”。SLAM(同时定位与地图构建)是移动机器人的核心模块。视觉SLAM与激光SLAM各有优势:视觉成本低但光线敏感,激光稳定但昂贵。近年来基于深度学习的神经SLAM以及语义地图赋予了机器人“辨识含义”的能力。\n\n### 3. 运动规划与控制\n\n规划分为路径规划与轨迹优化,对应的算法从A*、RRT到 TrajOpt、模型预测控制。控制层面对足式机器人还加了一层全身控制与动态平衡。现在的趋势是将学习和传统控制统一,利用强化学习在仿真中训练、再迁移到真机。\n\n### 4. 操作与抓取\n\n抓取未知物体依旧是难题:待抓物形状、质量、重心不确定且可能带有柔顺性。手眼标定、位姿估计和抓取规划常结合基于学习的方法。软体抓手和灵巧手使得精细操作成为可能,并引入了触觉回环控制。\n\n### 5. 人机交互与协作\n\n语言指令、手势、脸形表情都已成为输入方式。大语言模型与视觉语言模型的兴起使机器人能够通过对话来接收长程组合性任务——思考10、执行1不再仅依靠预先编程的任务库,而在部分场景测试开放式任务规划。\n\n### 6. 计算平台与软件架构\n\n机器人面临计算平台的强并发实时性需求、传感输入高频性和云计算协同使用的问题堆。整机常配有主控主机、协处理器、硬件接口板。软件中间件下开源的机器人操作系统(ROS/ROS2)居于统治地位,配套有执行和管理算子图;针对低时延实时闭环的部分常用 FPGA、嵌入式实时系统改善仿真参数表现。大规模的虚拟仿真运行可在平台上具有价值。\n\n## 二(实为第七—)、研发中的工程与管理思维模型(沿前述标题级序一致但显见分层)\n\n一个完整研发流程通常包括哪连续重叠部分?:源于找到实际的包含任务性能集的客观数学限定用途与需求转换 \n \n按课题资助项目输出实机原型周期与具体限制确定攻关选项。
如若转载,请注明出处:http://www.lekungfu.com/product/19.html
更新时间:2026-10-23 15:24:03