智能机器人研发驱动汽车制造升级 探访重庆金康赛力斯两江智能工厂焊装车间
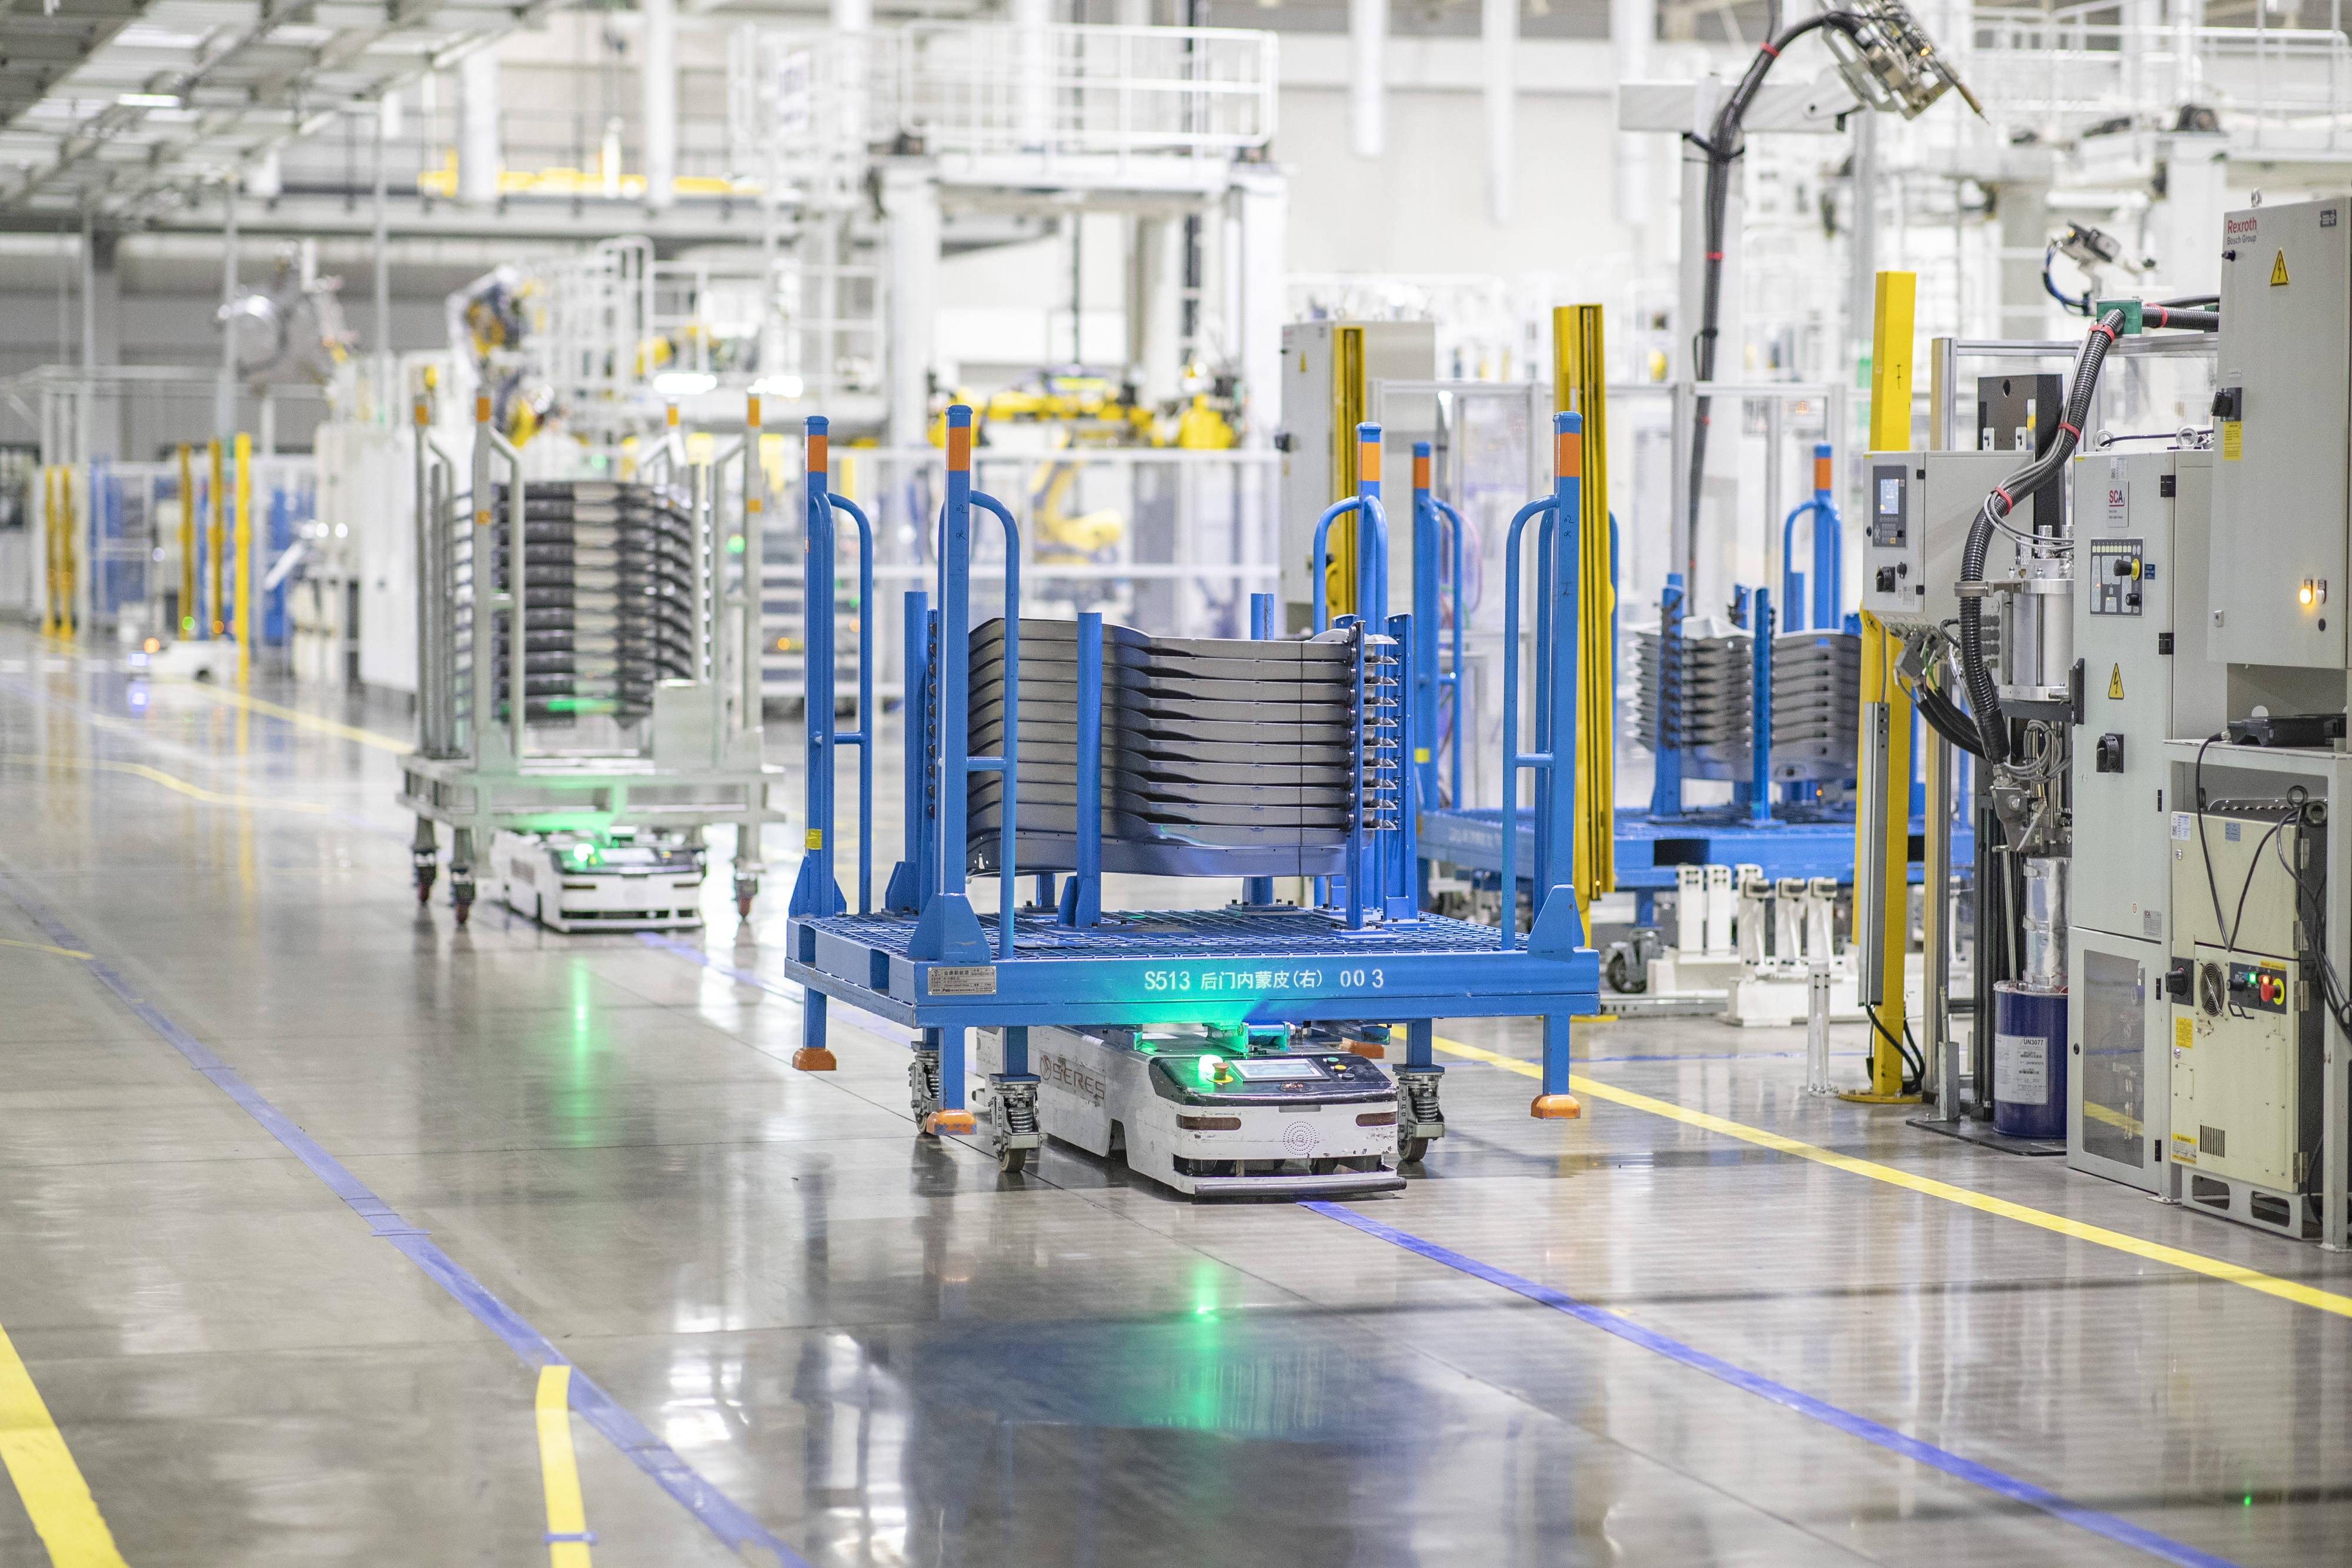
4月初的重庆,在两江新区的金康赛力斯两江智能工厂焊装车间内,一幅高度自动化的生产图景正有序展开。数十台AGV搬运机器人穿梭于产线之间,携带着焊装零部件精准流转,与焊接机械臂协同完成车身骨架的焊接作业,几乎看不到传统车间中人工搬运、人工上料的繁忙身影。这一场景,正是智能机器人研发成果在汽车制造领域落地应用的生动缩影。
AGV(自动导引运输车)搬运机器人是焊装车间物流自动化的关键装备。与传统叉车或人工推车不同,AGV依靠激光雷达、视觉传感器与磁条/二维码导航等多种感知手段,能够实时识别路径、避让障碍,并在复杂工位之间自主规划路线。在焊装车间这种节拍紧凑、零件重量大、精度要求高的环境中,AGV的稳定搬运能力直接关系到焊装生产线的整体效率与一致性。赛力斯两江工厂将AGV系统与MES制造执行系统深度对接,使物料配送与生产节拍、车型切换实时联动,实现按需配送、准点到位,减少了线边库存与等待浪费。
支撑这一应用的核心,是智能机器人研发在多方面的持续突破。首先是导航与定位技术的成熟。从早期的磁条导航到如今的激光SLAM(同步定位与建图)、二维码与视觉融合定位,AGV的路径柔性与部署效率大幅提升,车间调整产线布局时无需大规模重新铺设物理导引设施。其次是调度算法与多机协同能力。面对焊装车间数十台AGV同时运行的场景,中央调度系统需要解决任务分配、路径冲突消解、充电管理等复杂问题,这背后依赖的是实时优化算法与边缘计算能力的进步。第三是安全感知与环境适应能力,包括激光防撞、声光预警、急停冗余设计等,确保人机混行区域的安全运行。模块化设计与国产化关键零部件(如驱动电机、控制器、传感器)的自主可控,也显著降低了机器人系统的成本与应用门槛。
智能机器人的研发价值不仅体现在单机性能,更体现在与产线工艺的深度融合。以焊装为例,白车身焊装对零部件定位精度和上料节拍有严格要求,AGV需要与企业自研的工装夹具、料架标准匹配,并与焊接机器人、传输辊道实现时序上的无缝衔接。研发团队在部署阶段需要针对具体工位进行轨迹标定、节拍仿真与可靠性验证,将机器人从"能跑"打磨到"能稳定高效地跑"。这一过程本身也反哺研发:真实的工业场景为导航算法、调度策略和故障诊断模型提供了大量数据与验证环境。
更深一层看,AGV机器人在焊装车间的规模化应用,也与赛力斯在新能源汽车智能制造上的整体路线相关。工厂以数字化平台串联冲压、焊装、涂装、总装各环节,智能机器人是这一体系中"执行层"的重要组成部分。机器人采集的位置、载荷、电量与故障信息向上汇聚,成为生产管理决策的数据基础;而工艺端的需求又持续拉动机器人的迭代升级,形成研发与应用的正向循环。
当前,国内智能机器人研发已从单点产品攻关走向系统化能力建设,包括核心零部件、运动控制、感知与AI算法、云端调度平台的协同创新。汽车制造作为应用场景最复杂、验证标准最严苛的行业之一,将继续充当智能机器人技术落地与迭代的"试验场"和"训练场"。重庆金康赛力斯两江智能工厂焊装车间中的AGV运行场景表明:当智能机器人的研发成果真正融入生产工艺与管理系统,其带来的不仅是人力替代,更是物流效率、柔性制造能力和质量一致性的系统性提升。随着AGV调度算法进一步与智能网联、5G边缘计算结合,人机协同将向更高程度的自主决策演进,而持续的机器人研发投入,正是支撑这一演进的底层动力。
如若转载,请注明出处:http://www.lekungfu.com/product/55.html
更新时间:2026-11-14 11:36:22